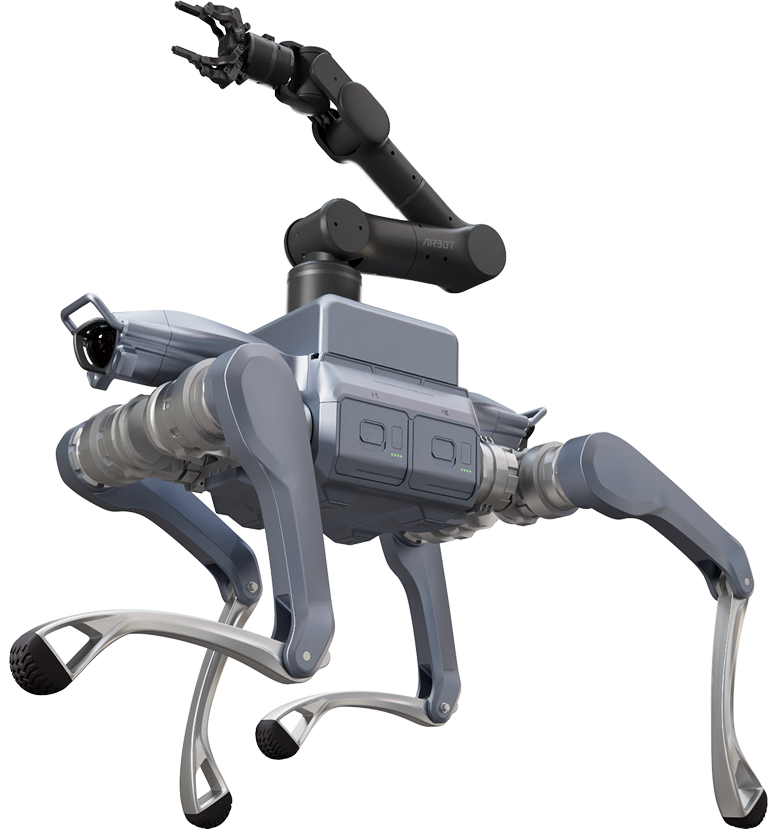
QMMK-P7 四足灵巧操作平台

多模兼容,智联四足

QMMK-P7 四足灵巧操作平台
QMMK-P7 四足灵巧操作平台购买
适配多种四足机器人平台

多平台适配,快速部署

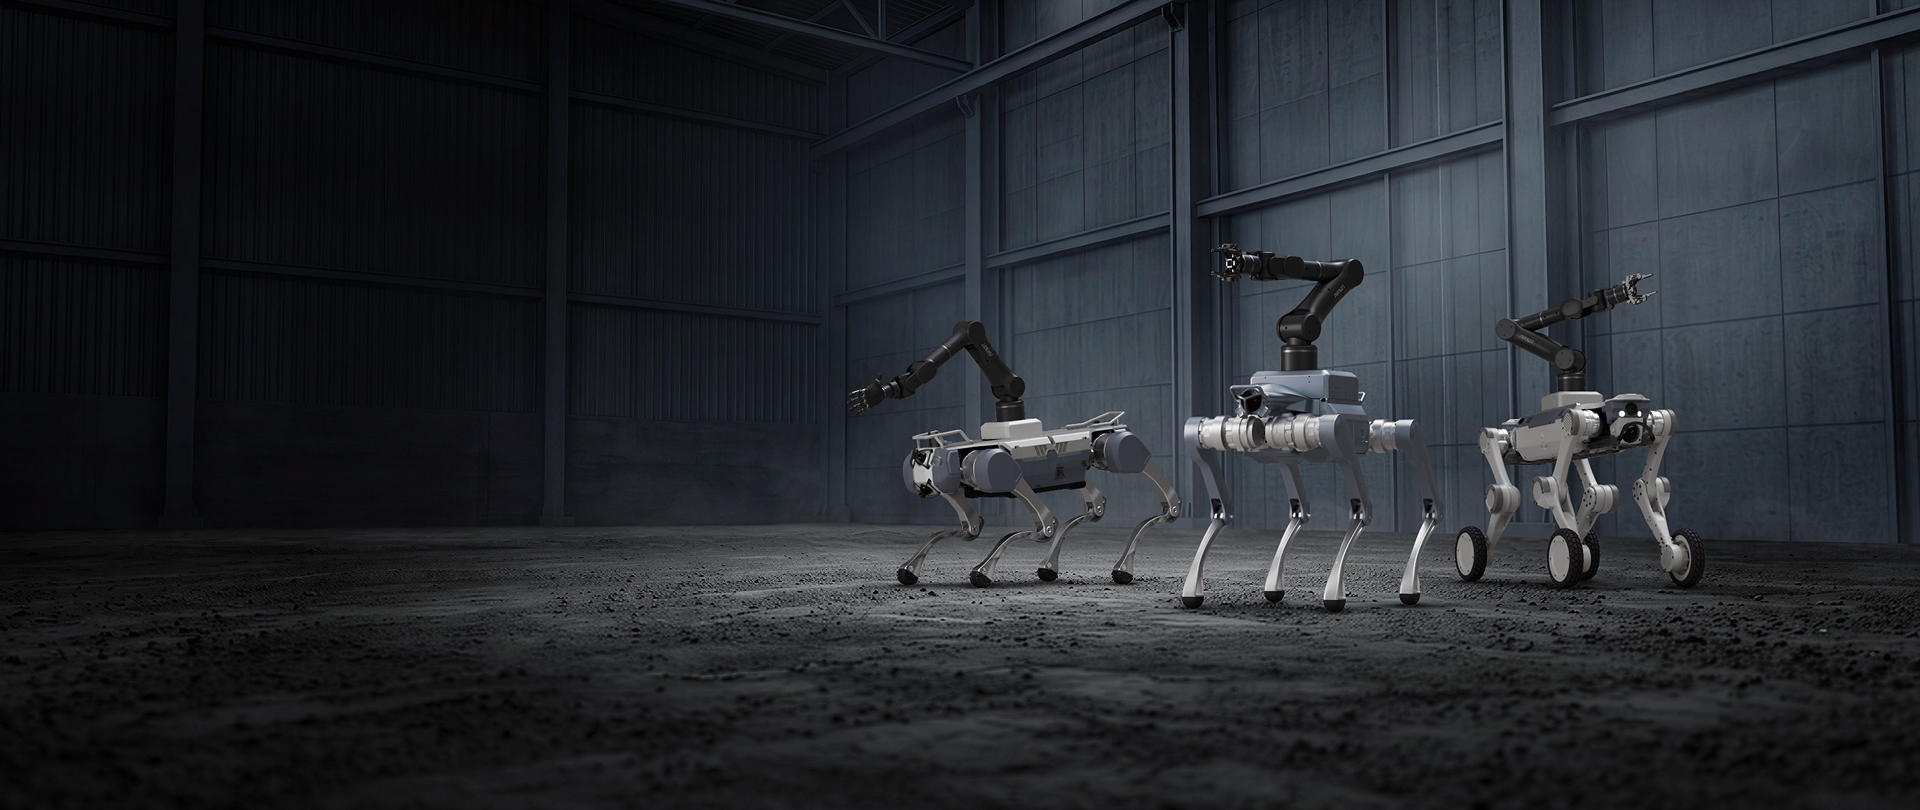
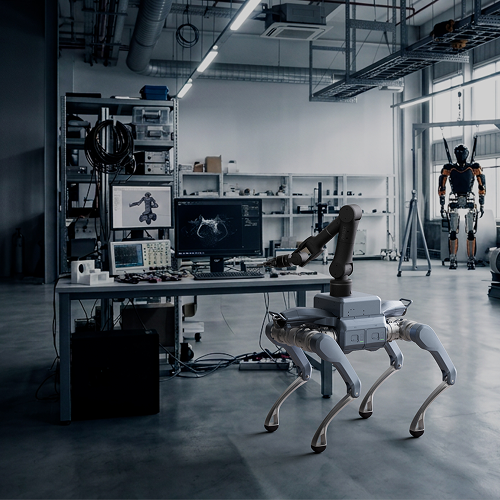
配备标准化安装套件,适配宇树、云深处、智身等市面主流四足机器狗平台,以及因时、强脑、智元等多品牌末端灵巧手,可实现设备快速安装启动。打通各类设备控制链路,自研集成多项功能的APP,支持VR远程操控,达成毫秒级动作响应。支持WiFi与4G无线通信,摆脱线缆限制,实现灵活的远程作业。
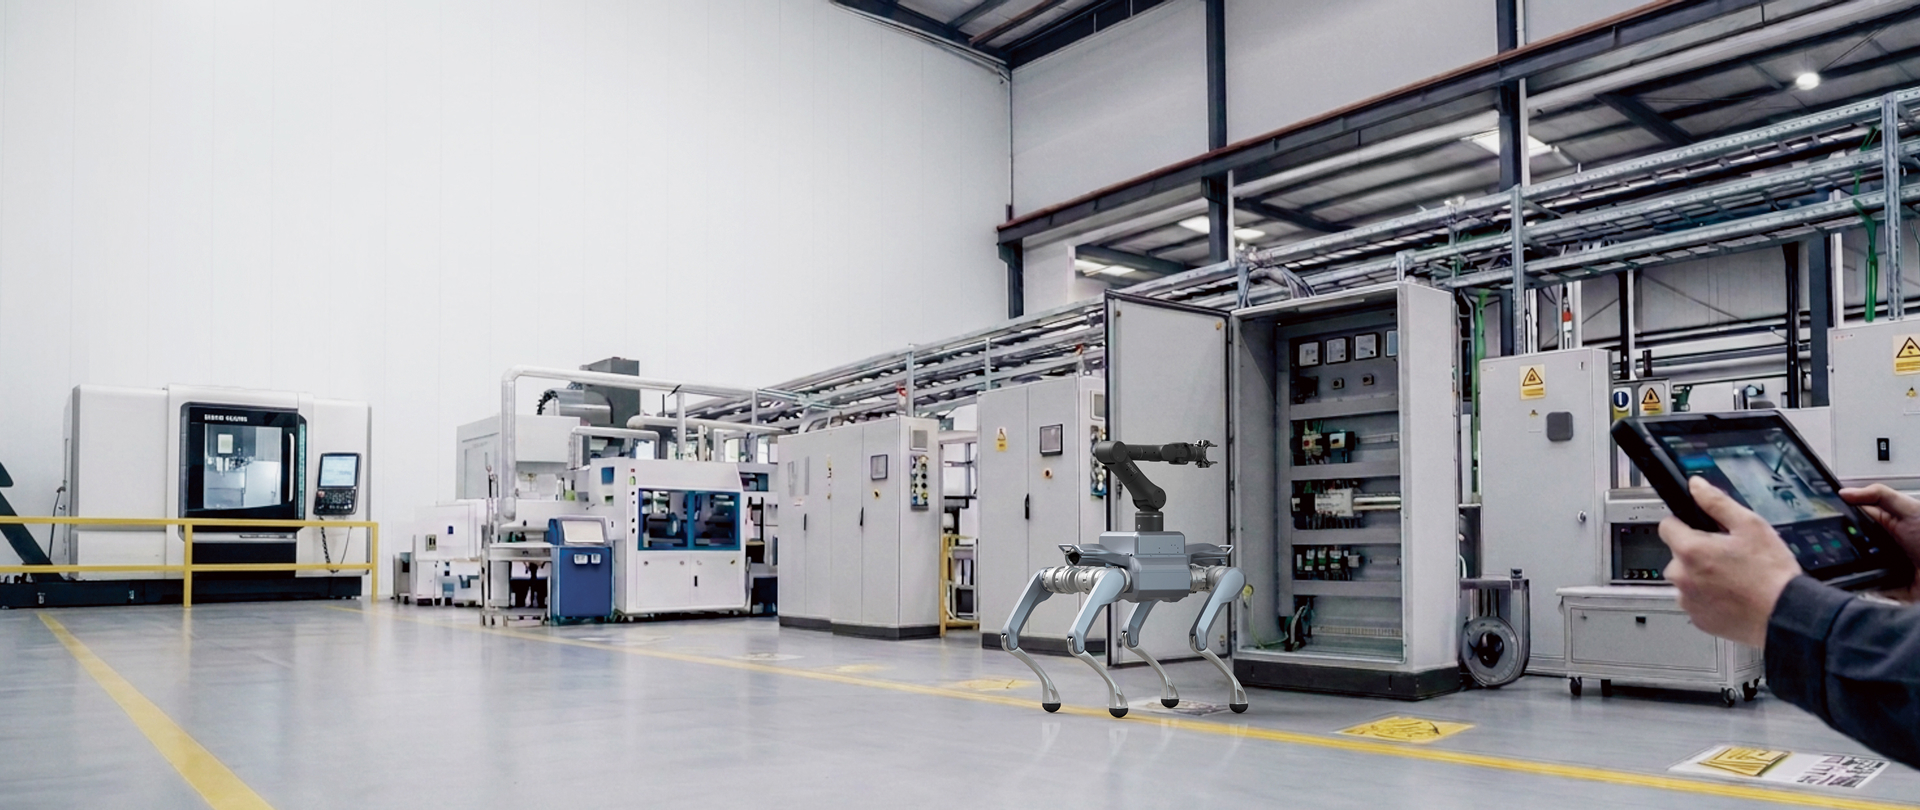
QMMK-P7 在工业环境中进行遥操作

开放生态,开发友好

AIRBOT 系列机械臂提供丰富的硬件与软件接口,兼容 ROS 2、Python、C++ 开发环境,支持多种末端执行器、相机及算力平台灵活扩展,可快速接入科研实验与算法验证,加速机器人应用开发落地。标配遥操作方案,支持客户自行开发全自主导航和推理任务。
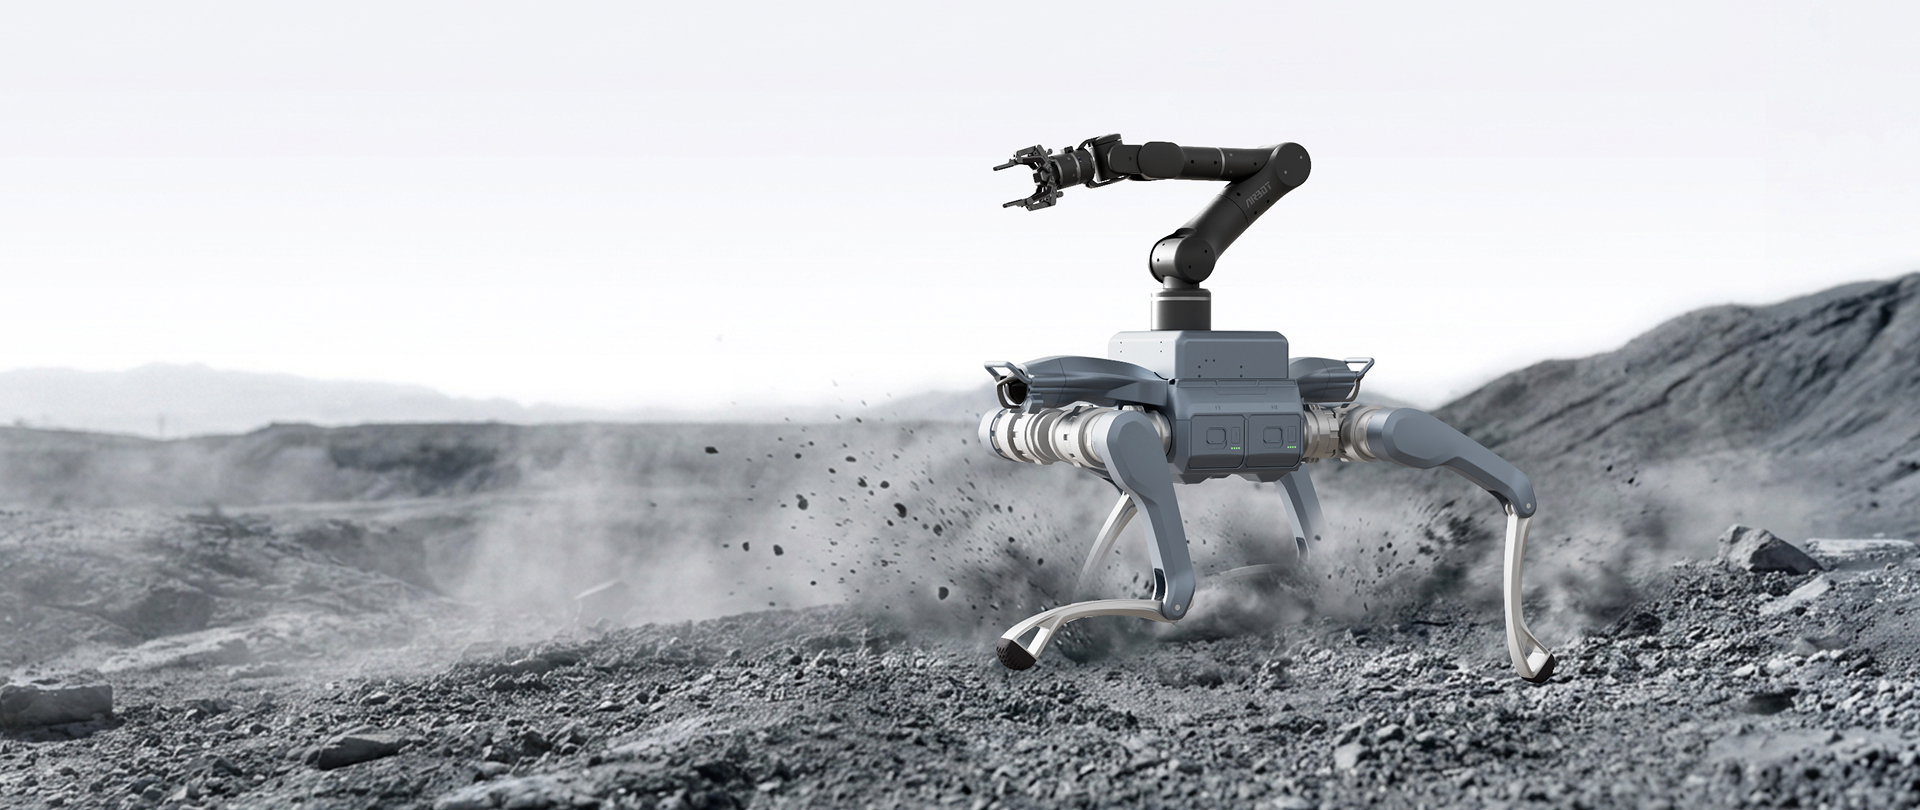
QMMK-P7 在复杂地形中移动作业

全域移动,灵活作业

适配多种四足平台,可快速进入复杂环境与人工难以触达区域,现场完成抓取、搬运、按压、交互等任务,实现移动与操作一体化。
多元场景,拓展应用

QMMK-P7 科研探索场景

科研探索

支持机器人算法研究与具身智能实验。

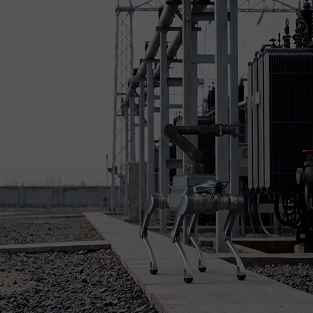
QMMK-P7 电力巡检场景

电力巡检

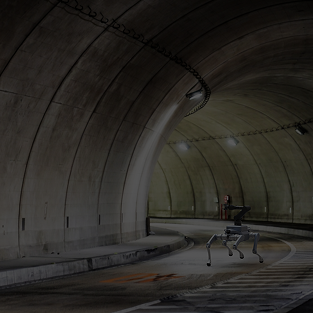
QMMK-P7 管廊隧道场景

管廊隧道

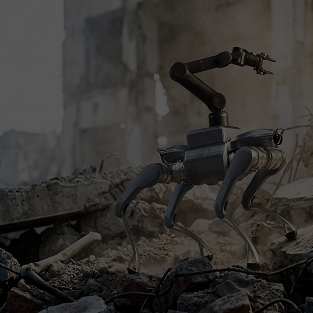
QMMK-P7 应急救援场景

应急救援

核心参数

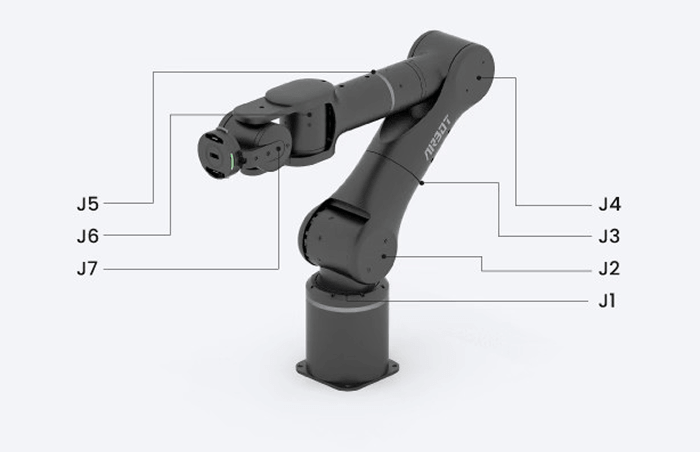
AIRBOT P7 七轴机械臂

自由度7
自重5 kg
额定负载3 kg
最大臂展640 mm
主要材质铝合金+塑料
重复定位精度±0.1 mm
控制模式位置控制、力矩控制、速度控制
电源输入48 V, 5 A
综合功耗60 W
SDK接口C++、Python
对外接口USB Type-C 3.0、USB Type-C 2.0、RS-485、CAN FD、以太网
推理算力10 TOPS
通讯方式CAN FD、TCP
防护等级IP54
抱闸控制J1-J4 机械抱闸 / J5-J7 软抱闸
工作环境-10-55 °C

关节运动范围

AIRBOT P7 七轴机械臂关节示意图
编号关节活动范围关节最大速度
J1[-170°, 170°]180°/s
J2[-148°, 48°]180°/s
J3[-170°, 170°]180°/s
J4[-145°, 5°]180°/s
J5[-170°, 170°]360°/s
J6[-45°, 45°]360°/s
J7[-90°, 70°]360°/s

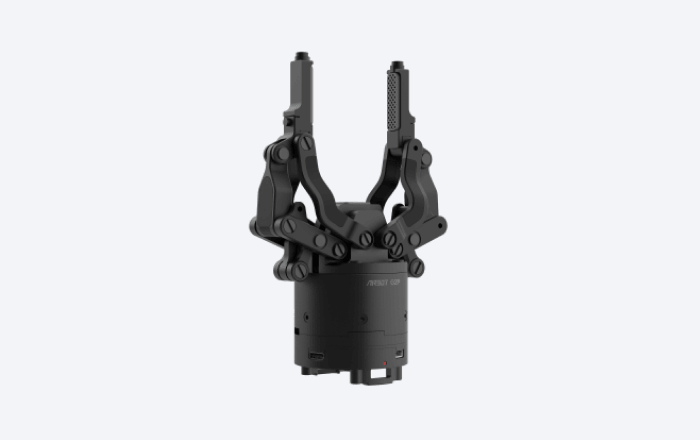
AIRBOT G2P 二指夹爪

AIRBOT G2P 二指夹爪
夹持范围0-95 mm
最大夹持力30 N
自重408 g
主要材料铝合金
控制协议CAN
夹爪供电DC 24 V
功耗36 W
夹爪控制频率250 Hz
安装方式快拆
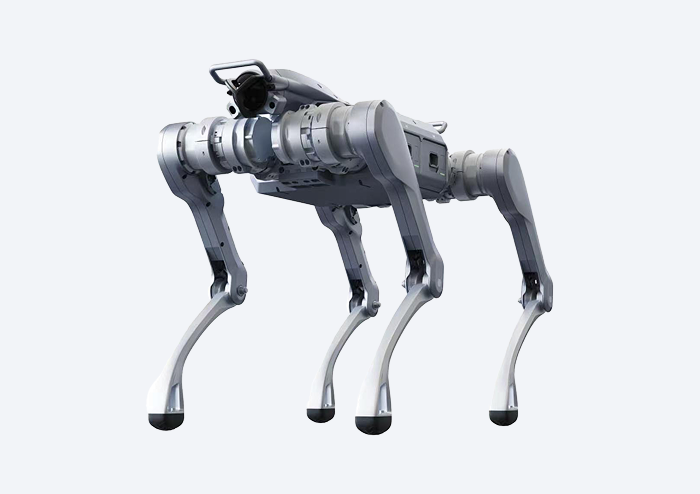
产品名称宇树A2四足机器狗
整机自重约42 kg
总自由度(关节电机)12
关节最大扭矩约 180 N.m
供电电压50.4 V
运动速度0~3.7 m/s (极限约5 m/s)
防护等级IP56
持续行走负载约 25 kg(理想情况下,可达约35 kg)
计算单元8核高性能CPU(平台功能)+ Intel Core i7(用户开发)
配件A2-P7专用转接板、A2-P7前后外壳及支撑柱

四足移动平台

宇树 A2 四足移动平台

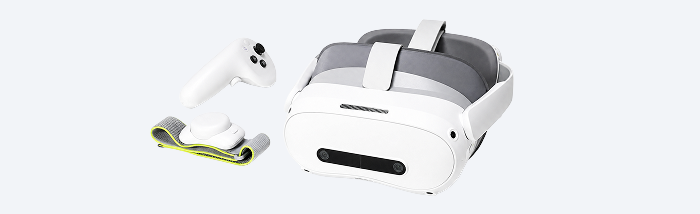
遥操作控制套装

Pico 遥操作控制套装
产品名称Pico4 Ultra Enterprise
处理器高通 Snapdragon XR2+ Gen 1
内存与存储12 GB LPDDR5 + 256 GB UFS
网络通信组件配套网卡、网线
软件求之自研VR控制APP